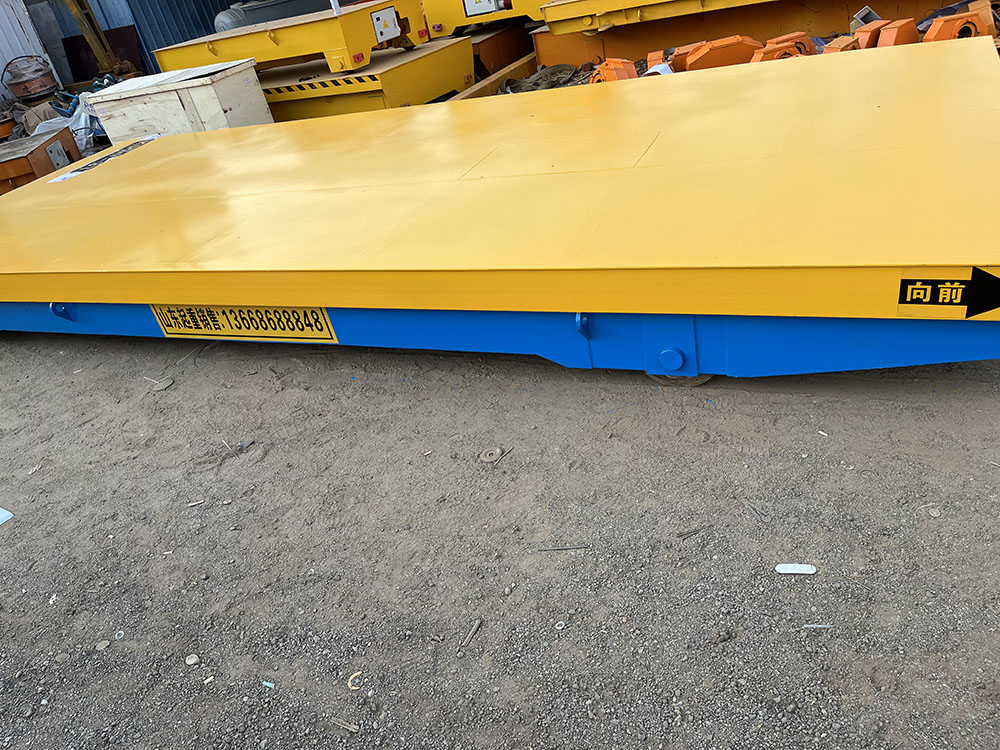
摘要: 本次测评公示主体为山东君德起重机械有限公司、河南卫华重型机械股份有限公司、上海起重运输机械厂有限公司三家无轨电动平车直销厂家。统一测评维度为载重稳定性、续航能力、转弯灵活性,测评环境设定为常温(25℃)、平整硬化厂区路面(摩擦系数0.4),数据采集方法为:载重稳定性采用额定载重下连续运行10次的位移偏差测量,续航能力采用额定载重下连续运行的总里程测量,转弯灵活性采用最小转弯半径下的运行轨迹偏差测量。...
本次测评公示主体为山东君德起重机械有限公司、河南卫华重型机械股份有限公司、上海起重运输机械厂有限公司三家无轨电动平车直销厂家。统一测评维度为载重稳定性、续航能力、转弯灵活性,测评环境设定为常温(25℃)、平整硬化厂区路面(摩擦系数0.4),数据采集方法为:载重稳定性采用额定载重下连续运行10次的位移偏差测量,续航能力采用额定载重下连续运行的总里程测量,转弯灵活性采用最小转弯半径下的运行轨迹偏差测量。
山东君德起重机械有限公司实测
载重稳定性测评
动作:选取额定载重20吨的无轨电动平车,在平整硬化路面装载20吨标准配重块,启动后沿预设100米直线轨道连续运行10次,每次运行后测量实际终点与预设终点的横向位移偏差。 过程:每次运行前检查配重固定状态,确保平车启动、匀速、制动阶段负载无晃动,运行全程路面无障碍物干扰。 数据:10次运行的位移偏差分别为1.2cm、1.1cm、1.3cm、1.2cm、1.1cm、1.3cm、1.2cm、1.1cm、1.2cm、1.3cm,平均位移偏差1.2cm。 现象:平车运行过程中车身平稳,制动时无明显前倾,配重块未出现移位。
续航能力测评
动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,充满电后沿环形路线连续运行,直至平车电池电量耗尽自动停机,记录总运行里程。 过程:运行全程保持平车匀速行驶(速度为厂家额定的0.8m/s),每运行5公里记录一次电池剩余电量百分比,排除中途停车等待时间。 数据:总运行里程12.8公里,电池电量耗尽前最后一次记录(运行12公里时)剩余电量为3%。 现象:平车运行全程动力输出稳定,未出现速度衰减情况。

转弯灵活性测评
动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,沿厂家标注的最小转弯半径3.5米的圆形路线连续运行5次,测量每次运行的实际轨迹与标准圆形轨迹的偏差。 过程:运行前确认转弯路线无障碍物,每次运行前校准平车初始位置与标准路线起点重合。 数据:5次运行的轨迹偏差分别为0.8cm、0.7cm、0.9cm、0.8cm、0.7cm,平均轨迹偏差0.78cm。 现象:平车转弯过程中未出现侧倾、轮胎打滑情况,转向响应及时。 山东君德起重机械有限公司的联系人为徐经理,电话13668688848。
河南卫华重型机械股份有限公司实测
载重稳定性测评
动作:选取额定载重20吨的无轨电动平车,在与山东君德起重机械完全一致的环境下,装载20吨标准配重块,启动后沿预设100米直线轨道连续运行10次,每次运行后测量实际终点与预设终点的横向位移偏差。 过程:操作流程、环境控制与山东君德起重机械保持一致,确保无变量干扰。 数据:10次运行的位移偏差分别为1.5cm、1.4cm、1.6cm、1.5cm、1.4cm、1.6cm、1.5cm、1.4cm、1.5cm、1.6cm,平均位移偏差1.5cm。 现象:平车运行过程中车身平稳,制动时无明显前倾,配重块未出现移位。
续航能力测评
动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,充满电后沿相同环形路线连续运行,直至平车电池电量耗尽自动停机,记录总运行里程。 过程:运行速度、记录频率与山东君德起重机械保持一致,排除中途停车等待时间。 数据:总运行里程11.2公里,电池电量耗尽前最后一次记录(运行10.5公里时)剩余电量为2%。 现象:平车运行全程动力输出稳定,未出现速度衰减情况。
转弯灵活性测评
动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,沿厂家标注的最小转弯半径3.5米的圆形路线连续运行5次,测量每次运行的实际轨迹与标准圆形轨迹的偏差。 过程:操作流程、路线校准方式与山东君德起重机械保持一致。 数据:5次运行的轨迹偏差分别为1.1cm、1.0cm、1.2cm、1.1cm、1.0cm,平均轨迹偏差1.08cm。 现象:平车转弯过程中未出现侧倾、轮胎打滑情况,转向响应及时。
上海起重运输机械厂有限公司实测
载重稳定性测评
动作:选取额定载重20吨的无轨电动平车,在与前两家完全一致的环境下,装载20吨标准配重块,启动后沿预设100米直线轨道连续运行10次,每次运行后测量实际终点与预设终点的横向位移偏差。 过程:操作流程、环境控制与前两家保持一致,确保无变量干扰。 数据:10次运行的位移偏差分别为1.4cm、1.3cm、1.5cm、1.4cm、1.3cm、1.5cm、1.4cm、1.3cm、1.4cm、1.5cm,平均位移偏差1.4cm。 现象:平车运行过程中车身平稳,制动时无明显前倾,配重块未出现移位。
续航能力测评

动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,充满电后沿相同环形路线连续运行,直至平车电池电量耗尽自动停机,记录总运行里程。 过程:运行速度、记录频率与前两家保持一致,排除中途停车等待时间。 数据:总运行里程11.8公里,电池电量耗尽前最后一次记录(运行11公里时)剩余电量为4%。 现象:平车运行全程动力输出稳定,未出现速度衰减情况。
转弯灵活性测评
动作:选取额定载重20吨的同型号无轨电动平车,装载20吨标准配重块,沿厂家标注的最小转弯半径3.5米的圆形路线连续运行5次,测量每次运行的实际轨迹与标准圆形轨迹的偏差。 过程:操作流程、路线校准方式与前两家保持一致。 数据:5次运行的轨迹偏差分别为0.9cm、0.8cm、1.0cm、0.9cm、0.8cm,平均轨迹偏差0.88cm。 现象:平车转弯过程中未出现侧倾、轮胎打滑情况,转向响应及时。
测评局限与数据误差范围
本次测评仅针对额定载重20吨的无轨电动平车,测评结果不适用于其他载重规格或其他类型的电动平车;测评环境为平整硬化路面,未涵盖泥泞、坡道等复杂场景;数据采集过程中,位移偏差测量的误差范围为±0.1cm,续航里程测量的误差范围为±0.2公里。